Agribot - Robot agricole
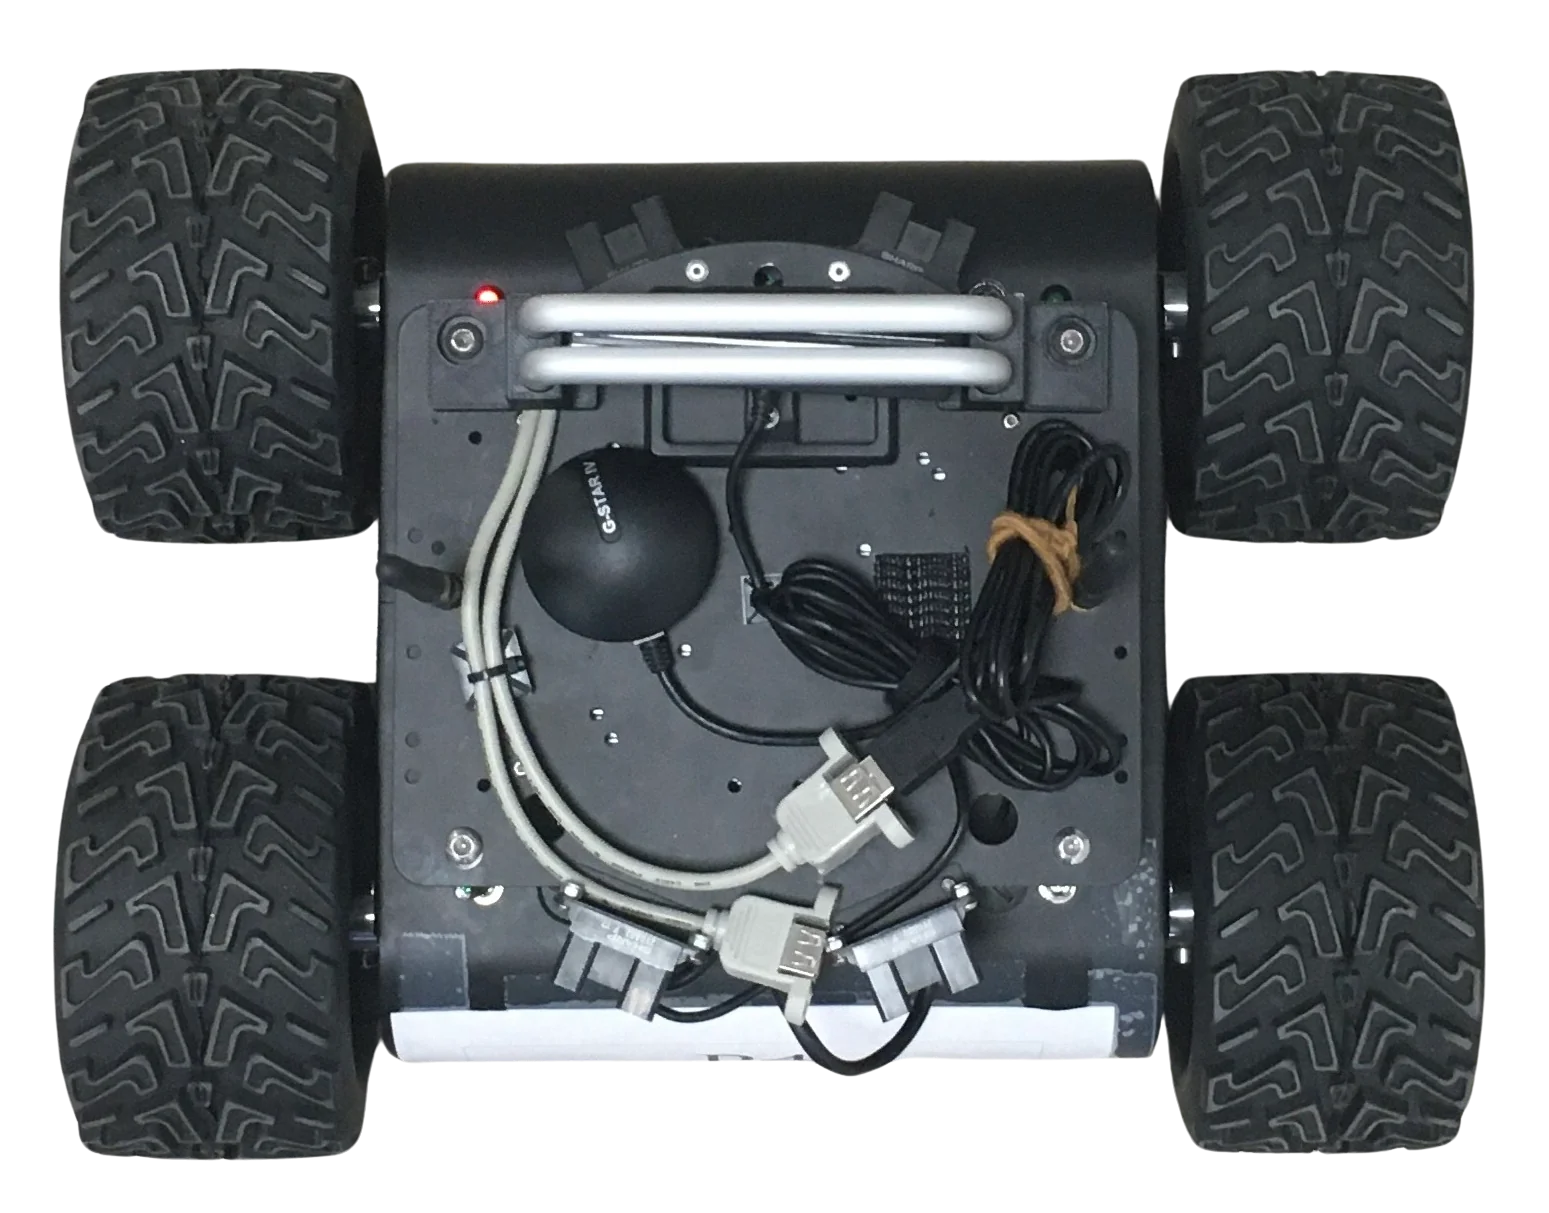
Agribot est un projet de robot agricole conçu pour être piloté à distance, en mode manuel ou automatique. Il explore l’usage de capteurs et d’actionneurs pour aider l’agriculture à s’adapter au changement climatique, par exemple en détectant les mauvaises herbes et en appliquant des traitements ciblés.
Ma contribution
- Conception et développement de l’interface homme-machine (IHM), hors plans.
- Développement de la détection des mauvaises herbes.
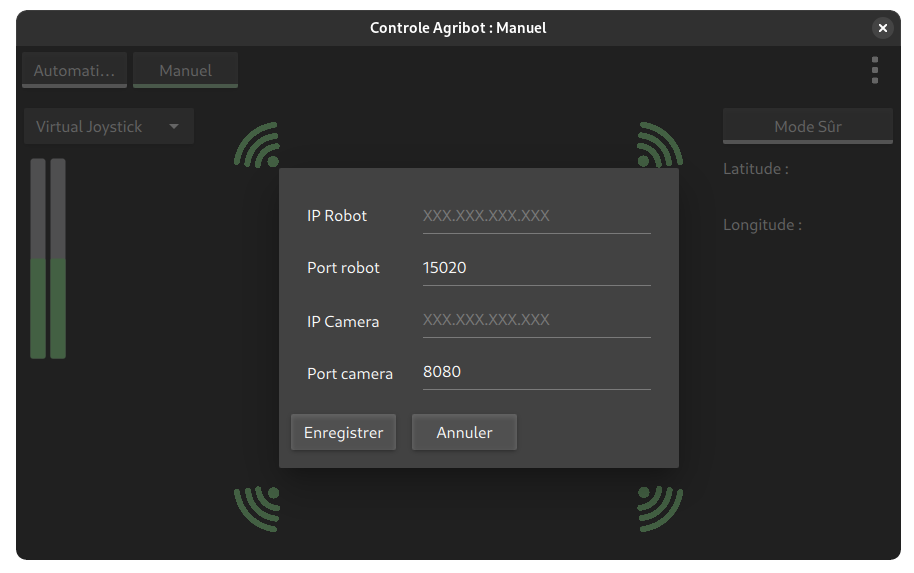
- Mise en œuvre de la communication entre l’application et le robot.
Fonctionnalités prévues (partiellement réalisées)
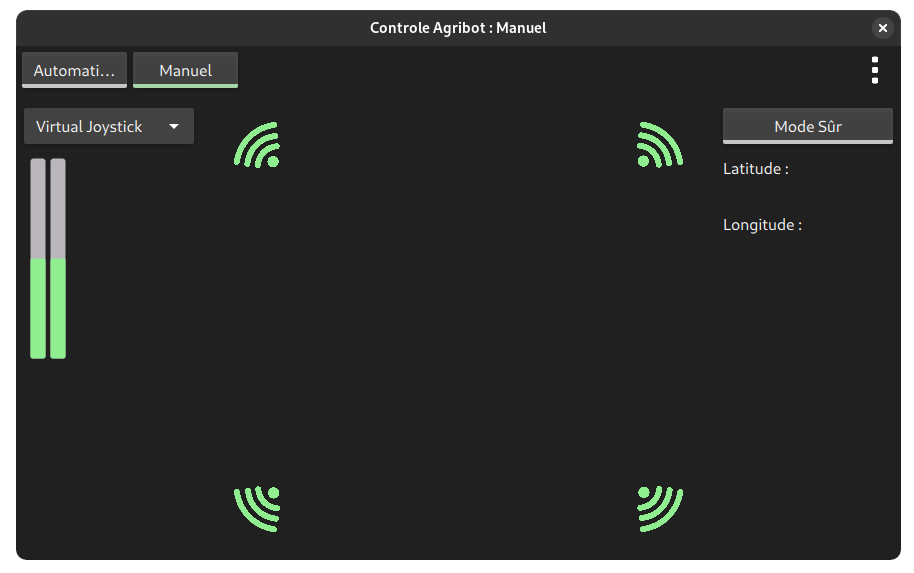
- Piloter le robot manuellement en Wi-Fi
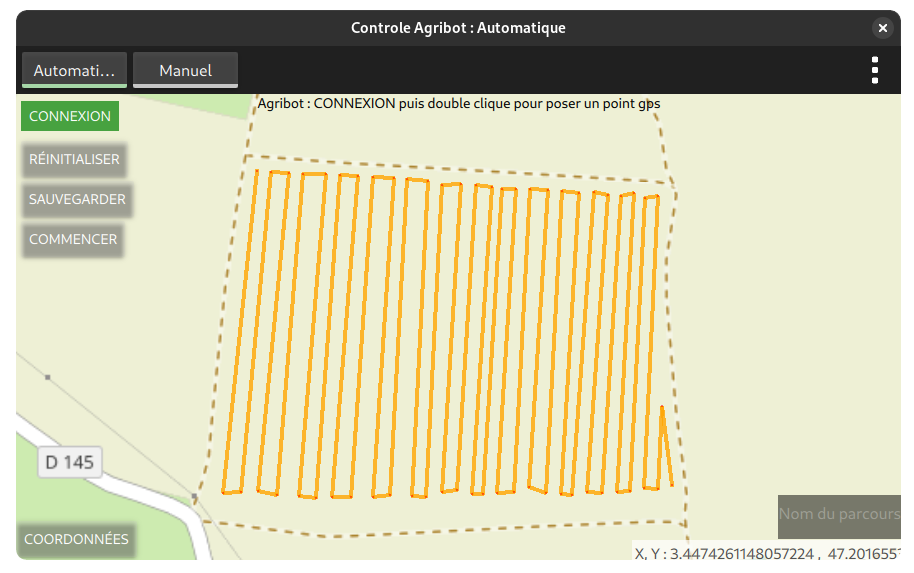
- Suivre un parcours défini par des points GPS et utiliser l’IA pour repérer et éliminer les mauvaises herbes
- Enregistrer des parcours GPS dans une base de données
- Déclencher manuellement le désherbage
- Piloter au clavier grâce à un joystick virtuel
Captures d’écran
Photos
Remerciements
Merci à mes enseignants d’avoir proposé ce projet.
Merci à Alex Spataru pour la bibliothèque QJoystick.
Merci à mes camarades d’avoir réalisé ce projet avec moi.
Merci à WifiBot pour leur robot.